街に置いたセンサが「千里眼」となり、 小型モビリティを安全に自動運転 ― 日米共同研究「千里眼:マイクロモビリティ向け インフラ統合型自動運転」が JST・NSFの日米情報通信研究(VINES)に採択 ―
埼玉大学大学院理工学研究科の安積 卓也教授(研究代表者)、芝浦工業大学工学部の新熊 亮一教授、慶應義塾大学理工学部の吉岡 健太郎准教授らが、米国ラトガース大学(Yao Liu助教、Narayan B. Mandayam所長)と共同で取り組む研究課題「千里眼:マイクロモビリティ向けインフラ統合型自動運転」が、このたび科学技術振興機構(JST)と米国国立科学財団(NSF)が連携して実施する日米共同研究プログラム「VINES(Verticals-enabling Intelligent Network Systems)」に採択されました。
本研究は、2026年10月から2030年3月まで実施する予定で、日本側の研究チームにはJSTから総額約1.1億円(間接経費込み)、米国側の研究チームにはNSFから約67.5万米ドルの研究費が支援され、日米双方の研究チームが連携して研究開発を進めます。
ポイント
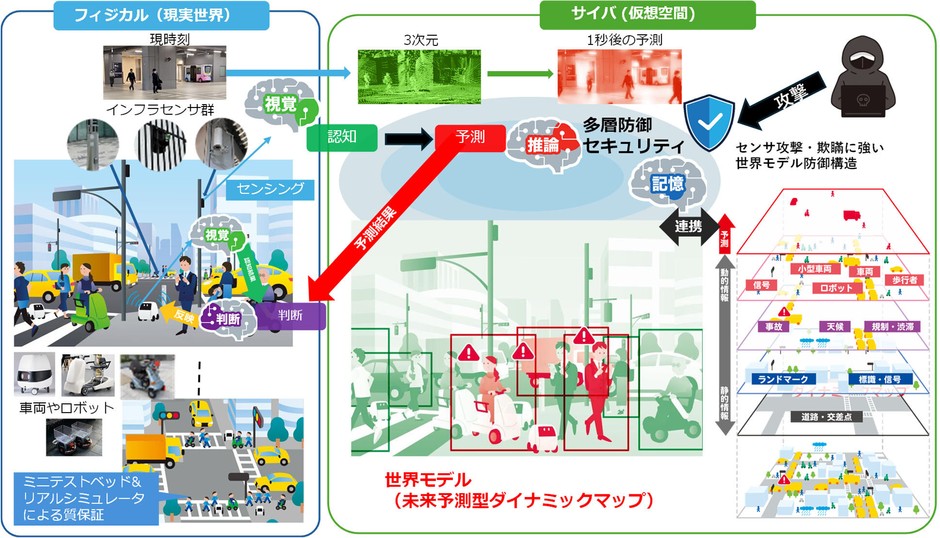
●自動運転の「脳」を車両から街へ:配送ロボットや電動車いすなどの小型モビリティは、高価なセンサや計算機を積むことができず、車高が低いために死角も多いという課題があります。本研究では、街に設置したセンサと街側のAIが周囲を見て先を予測し、その結果を車両に届けることで、車両側は小型カメラと軽いAIだけで安全に走れるようにします。
●数秒先を読む「未来予測型ダイナミックマップ」:街のセンサ情報を集めた「生きた地図」に、AIが予測した歩行者や車両の数秒先の動きを重ねて各車両に配信します。遠くまで見通す「千里眼」を街全体に与える構想です。
●日米の実際の街で実証:日本の自動運転ソフトウェア・LiDAR網・センサセキュリティと、米国の映像処理・次世代無線通信の強みを組み合わせ、羽田イノベーションシティ(東京)とニューヨーク市の無線テストベッドCOSMOSで実証します。
2 研究の背景と内容
(1)背景
配送ロボットや電動車いすなどの小型の移動手段「マイクロモビリティ」は、荷物や人を目的地まで届ける「ラストマイル」の輸送や、高齢者の移動支援を担う存在として期待されています。しかし現在は、多くが人による操作や見守りに頼っており、人手不足の中でサービスを広げていくことが難しくなっています。
一方、自動車で使われている自動運転の方式は、高性能なセンサや計算機を車両に積み込むため、小型で安価であることが持ち味のマイクロモビリティには向きません。車高が低いために歩行者や駐車車両に視界を遮られ、見通しの悪い交差点などで死角が多くなることも課題です。
(2)研究の内容
そこで本研究では、周囲を認識し先を予測する自動運転の「脳」を、車両から街側へ移します。交差点や道路脇に設置したLiDAR(レーザーで周囲の形を測るセンサ)やカメラの情報を集め、街全体の様子を写した「ダイナミックマップ」を作ります。さらにAI(世界モデル)が、歩行者や車両の数秒先の動きを予測してこの地図に重ね、各車両に配信します。車両側はこの「未来の地図」と小型カメラの映像を組み合わせて走行を判断するため、大きな計算機を積む必要がなく、見通しの悪い交差点でも安全に走ることができます。通信が途切れた場合には、車両側のカメラだけで走行を続けたり、安全に停止したりする仕組みも備えます。
日本側は、自動運転ソフトウェア、街に設置するLiDAR網、センサへの攻撃や偽情報に対するセキュリティを担当し、米国WINLAB(Yao Liu助教、Narayan B. Mandayam所長)は、カメラ映像の3次元処理と次世代無線通信を担当します。開発したシステムは、シミュレータと10分の1スケールの模型の街で安全性を確認したうえで、日本では羽田イノベーションシティ(東京)に設置されたLiDAR網を、米国ではニューヨーク市の都市規模無線テストベッドCOSMOSを使って、実際の街で検証します。
(3)今後の展開
本研究の成果は、物流ロボットや自動配達、パーソナルモビリティなど幅広い分野に展開できます。車両側のコストと消費電力を抑えられるため、都市部から地方まで導入しやすく、人と自律移動体が安全に共存する「共生モビリティ」の実現につなげていきます。開発するソフトウェアやデータは、オープンに公開する予定です。
3 採択者からのコメント(埼玉大学大学院理工学研究科 安積 卓也)
私は自動運転ソフトウェア「Autoware」など、長年、車両に高性能なセンサと計算機を搭載する「車両中心」の自動運転に携わってきました(JSTさきがけ:社会システム(2017~2020年度)、JSTさきがけ:ICT基盤(2021~2024年度)、JST AIP加速(2025年度))。しかし、小型で安価であることに価値があるマイクロモビリティには、この考え方をそのまま持ち込むことができません。本研究では、認知と予測の「脳」を街のインフラ側へ移すという発想の転換によって、誰もが手の届くコストと消費電力で、見通しの悪い交差点でも安心して走れる自動運転を実現したいと考えています。日本側が強みを持つ自動運転ソフトウェア・LiDARネットワーク・センサセキュリティと、米国側が強みを持つ映像の3次元処理・次世代無線通信を一つの世界モデルを介して結び付け、単独では実現できない「共生モビリティ」の基盤を日米で築いていきます。羽田とニューヨークという実際の街で、その成果をお見せできる日を目指して取り組んでまいります。
4 研究体制
氏名 :安積 卓也
所属・役職:埼玉大学 大学院理工学研究科 教授
役割・担当:研究代表者(日本側の統括)。センサ情報を統合する基盤と、車両側の制御システムの開発、統合検証
氏名 :新熊 亮一
所属・役職:芝浦工業大学 工学部 教授
役割・担当:主たる共同研究者。未来を予測するAI(世界モデル)の開発、羽田イノベーションシティでの実証
氏名 :吉岡 健太郎
所属・役職:慶應義塾大学 理工学部 准教授
役割・担当:主たる共同研究者。センサへの攻撃や偽情報に対するセキュリティの研究
氏名 :鈴木 雅大
所属・役職:東京大学 大学院工学系研究科 特任講師
役割・担当:安積グループ研究参加者(世界モデル・AI関連)
氏名 :Yao Liu
所属・役職:ラトガース大学 WINLAB 助教(米国)
役割・担当:米国側研究代表者。カメラ映像の3次元処理と配信技術
氏名 :Narayan B. Mandayam
所属・役職:ラトガース大学 WINLAB 所長(米国)
役割・担当:次世代無線通信、COSMOSテストベッドでの検証
5 日米VINESとは
VINES(Verticals-enabling Intelligent Network Systems)は、米国国立科学財団(NSF)が実施する情報通信分野の研究プログラムで、6G以降の次世代無線通信、セキュリティ、エッジコンピューティング、AIとネットワークの融合などを対象としています。科学技術振興機構(JST)は国際パートナーとして参加し、戦略的創造研究推進事業AIPネットワークラボの「日米情報通信研究」として日米共同研究課題を公募しました。採択された課題には、JSTが日本側に、NSFが米国側に、それぞれ同程度の研究費を支援します。
6 用語解説
○マイクロモビリティ:配送ロボット、電動車いす、シニアカーなど、小型で小回りが利く電動の移動手段の総称。
○LiDAR(ライダー):レーザー光を照射し、反射して戻るまでの時間から周囲の物体の位置や形を3次元で計測するセンサ。自動運転車の「目」として広く使われています。
○ダイナミックマップ/未来予測型ダイナミックマップ:道路や建物などの情報の上に、信号の状態や歩行者・車両の位置といった時々刻々と変わる情報を重ねた「生きた地図」。本研究では、さらにAIによる数秒先の予測を重ねたものを未来予測型ダイナミックマップと呼びます。
○世界モデル:観測したデータから、その先に何が起こるかを予測できるように学習したAI。本研究では、街全体の歩行者や車両の動きを予測する「頭脳」の役割を果たします。
○羽田イノベーションシティ:東京・羽田空港に隣接する大規模複合施設。18台のLiDARからなるセンサ網が商用運用されており、本研究の日本側の実証拠点となります。
○COSMOS:ニューヨーク市に構築された都市規模の次世代無線通信テストベッド。ラトガース大学WINLABらが運営し、本研究の米国側の検証拠点となります。
○Autoware:オープンソースの自動運転ソフトウェア。世界中の研究機関や企業で利用されています。